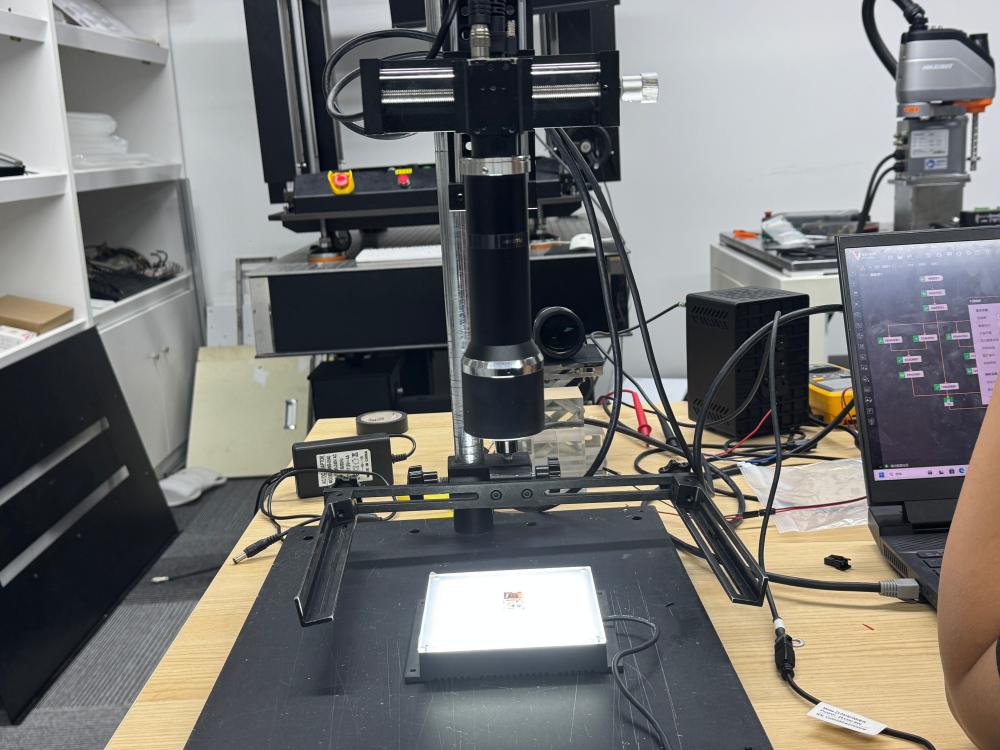
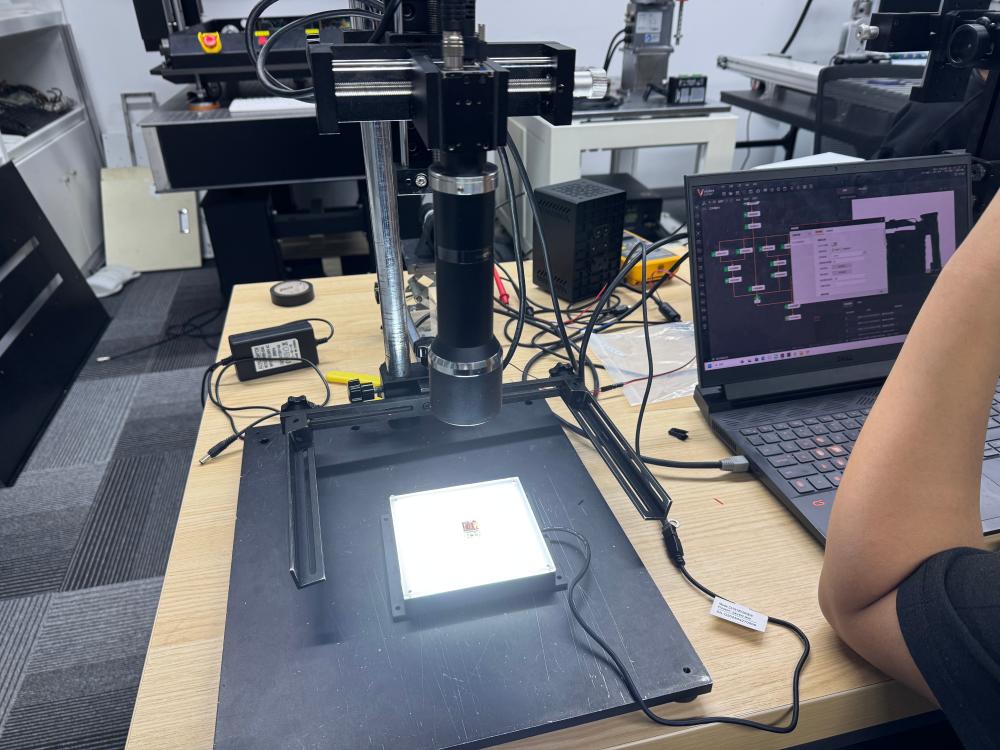
سیستم بینایی ماشین یک سیستم فنی است که از ماشینهایی برای جایگزینی چشم انسان برای تکمیل اندازهگیری، شناسایی و قضاوت استفاده میکند. یکی از شاخه های مهم علوم کامپیوتر است. این سیستم فناوریهای چند رشتهای مانند اپتیک، مکانیک، الکترونیک و نرمافزار و سختافزار رایانه را ادغام میکند و زمینههای زیادی مانند پردازش تصویر، تشخیص الگو، هوش مصنوعی، پردازش سیگنال و یکپارچهسازی نوری-مکانیکی را در بر میگیرد. با توسعه سریع فناوری های کلیدی مانند پردازش تصویر و تشخیص الگو، عمق و وسعت کاربردهای بینایی ماشین نیز به گسترش خود ادامه داده است.
در سالهای اخیر، با هدایت تولید هوشمند و اتوماسیون صنعتی، فناوری بینایی ماشین به سمت دقت و هوش بالاتر تکامل یافته است. در مقایسه با پردازش تصویر دو بعدی سنتی، تحقیقات و کاربرد در زمینه بینایی صنعتی به تدریج به فناوری بازرسی بصری سه بعدی تبدیل میشود و در مقیاس بزرگی در سناریوهایی مانند بازرسی جوش، مرتبسازی قطعات و اندازهگیری ورق فلزی به کار گرفته شده است. می توان گفت که بازرسی بینایی ماشین از «تشخیص دو بعدی» به «ادراک سه بعدی» در حال حرکت است.
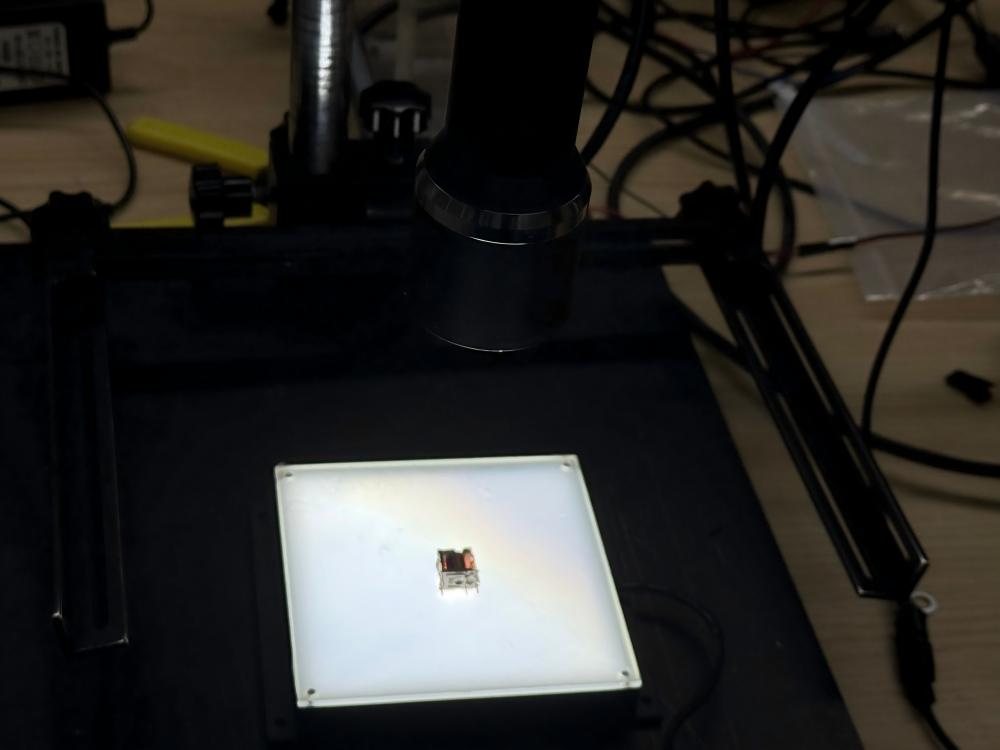
از منظر ترکیب سیستم، یک سیستم کامل بینایی ماشین معمولاً شامل یک سیستم روشنایی، لنز صنعتی، سیستم دوربین و سیستم پردازش تصویر است. در کاربردهای عملی، لازم است به طور جامع عوامل کلیدی مانند سرعت عملکرد سیستم و کارایی پردازش تصویر، نوع دوربین (رنگی یا سیاه و سفید)، اینکه آیا هدف بازرسی اندازهگیری اندازه یا شناسایی نقص باشد، محدوده میدان دید مورد نیاز، وضوح و کنتراست تصویر با توجه به نیازهای بازرسی خاص، در نظر گرفته شود تا بتوان یک راهحل بازرسی بصری پایدار و کارآمد ایجاد کرد.
سیستم بیناییساختار
طراحی سیستم سخت افزاری
بخش سخت افزاری سیستم بینایی ماشین عمدتاً از لنزهای صنعتی، دوربین های صنعتی، کارت های ضبط تصویر، واحدهای ورودی/خروجی و دستگاه های کنترل تشکیل شده است. عملکرد کلی سیستم بینایی نه تنها به کیفیت پیکسل های دوربین و خود سخت افزار بستگی دارد، بلکه مهمتر از آن، تطابق منطقی و کار مشترک بین ماژول های سخت افزاری مختلف است. به عنوان مثال، تطبیق وضوح لنز و دوربین، و سازگاری کارت ضبط و رابط داده مستقیماً بر کیفیت تصویربرداری سیستم و ثبات عملیاتی تأثیر می گذارد.
بنابراین، یک سیستم بینایی با کارایی بالا از در نظر گرفتن جامع انتخاب سخت افزار، ساختار سیستم و سناریوهای کاربردی جدا نیست.
طراحی سیستم نرم افزاری
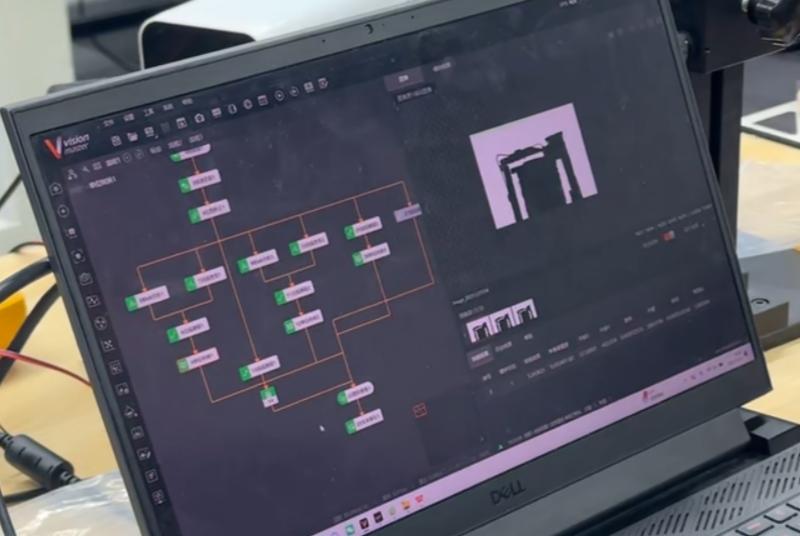
طراحی نرم افزاری سیستم بصری یکی از پیوندهای اصلی در کل سیستم است و از پیچیدگی فنی بالایی برخوردار است. در طول فرآیند توسعه نرمافزار، ما نه تنها باید به بهینهسازی ساختار برنامه و بازده عملیاتی توجه کنیم، بلکه باید بر دقت، تحقق پذیری و عملکرد پایدار الگوریتم در سناریوهای واقعی تمرکز کنیم.
پس از تکمیل سیستم نرم افزاری، استحکام آن باید به طور کامل آزمایش و به طور مداوم بهینه شود تا اطمینان حاصل شود که سیستم می تواند عملکرد شناسایی پایدار و قابل اعتماد را در محیط های پیچیده خارجی مانند تغییرات نور، تداخل پس زمینه و تفاوت های هدف حفظ کند.
در کاربردهای بینایی ربات، سیستم معمولاً از دو بخش تشکیل شده است: یک ماژول اکتساب تصویر و یک ماژول پردازش بینایی. در این میان ماژول جذب تصویر شامل سیستم نورپردازی، حسگر بصری، مبدل آنالوگ به دیجیتال (A/D)، حافظه فریم و ... است و برای جمع آوری اطلاعات تصویر دو بعدی در محیط استفاده می شود.
سیستم بینایی ربات دادههای تصویر را از طریق حسگر بصری به دست میآورد و سپس توسط پردازنده بینایی آن را تجزیه و تحلیل، شناسایی و درک میکند و نتایج پردازش را به دستورالعملهای کنترلی قابل اجرا تبدیل میکند، به طوری که ربات میتواند به طور دقیق شی مورد نظر را شناسایی کرده و موقعیت مکانی آن را تعیین کند و در نتیجه وظایفی مانند موقعیتیابی، گرفتن و مونتاژ را تکمیل کند.
راه حل اندازه گیری بدون تماس با دقت بالا
سنسور هم کانونی طیفی بر اساس اصل پراکندگی نور سفید کار می کند و نور تک رنگ با طول موج های مختلف را در موقعیت های فوکوس مختلف از طریق یک سیستم نوری خاص متمرکز می کند. این سیستم می تواند بر اساس اطلاعات طول موج نور منعکس شده از سطح جسم اندازه گیری شده، فاصله بین جسم و حسگر را به دقت محاسبه کند.
این روش اندازه گیری تحت تأثیر شدت نور بازتابی قرار نمی گیرد، تقریباً برای همه مواد مناسب است و می تواند به اندازه گیری بدون تماس با دقت بالا و پایداری بالا دست یابد. یک اسکن می تواند توپوگرافی سه بعدی کامل یا جزئی از سطح جسم اندازه گیری شده را بدست آورد که دارای مزایای قابل توجهی مانند دقت بالا، سرعت سریع و پایداری قوی است.
در مقایسه با روشهای سنتی تشخیص لیزری، فناوری کانفوکال طیفی در تشخیص اجسام شفاف، آینههای بسیار بازتابنده و مواد جاذب نور قوی عملکرد خوبی دارد. این به طور گسترده در سناریوهای تشخیص آنلاین در صنایعی مانند الکترونیک 3C، نیمه هادی ها، انرژی جدید باتری لیتیومی و سخت افزار دقیق استفاده می شود.
راه حل اندازه گیری سه بعدی درجه صنعتی
مثلث سازی لیزری یک روش اندازه گیری سه بعدی بالغ است که به طور گسترده در صنایعی مانند چوب، لاستیک، لاستیک، قطعات خودرو، فلز و چدن استفاده می شود. همچنین برای سناریوهای بازرسی در مقیاس بزرگ مانند سطوح جاده مناسب است.
این فناوری داده های ابر نقطه سه بعدی را با پرتاب کردن نور لیزر ساختاریافته بر روی سطح یک جسم تولید می کند و دوربین مشخصات خط لیزر را جمع آوری می کند و اطلاعات ارتفاع را محاسبه می کند. در کاربردهای عملی، جسم اندازهگیری شده معمولاً در زیر سنسور حرکت میکند و بخشهای کانتوری متعددی بهطور پیوسته جمعآوری و به هم متصل میشوند تا در نهایت یک تصویر سهبعدی کامل تشکیل شود.
زاویه نصب بین لیزر و دوربین تاثیر مهمی بر دقت اندازه گیری و پایداری سیستم دارد. افزایش زاویه به بهبود وضوح ارتفاع کمک می کند، در حالی که کاهش زاویه به بهبود پایداری کلی کمک می کند. این فناوری در ترکیب با الگوریتم های نرم افزاری بالغ، توانسته است به پردازش و تحلیل داده های سه بعدی کارآمد و قابل اعتماد دست یابد.
راه حل دوربین دید استریو سه بعدی
دوربین دید استریو سه بعدی بر اساس اصل دید دوچشمی شبیه به چشم انسان است. تصاویر را از زوایای دید مختلف از طریق دو دوربین دریافت می کند و از اطلاعات اختلاف منظر برای محاسبه داده های عمق جسم استفاده می کند.
در کاربردهای صنعتی واقعی، طرحریزی بافت تصادفی معمولاً برای افزایش اطلاعات مشخصه سطح جسم اندازهگیری شده ترکیب میشود و در نتیجه دقت تطبیق تصویر را بهبود میبخشد. این فناوری به طور گسترده در سناریوهایی مانند هدایت ربات، تعیین موقعیت مونتاژ و اشکال زدایی سیستم مورد استفاده قرار گرفته است و سازگاری خوبی در تشخیص پویا و محیط های تولید انعطاف پذیر نشان داده است.
موقعیت مکانی سریع
دوربینهای ToF فاصله هدف را با انتشار پالسهای نور مادون قرمز و اندازهگیری زمان لازم برای بازگشت نور منعکس شده به حسگر، مشابه برد رادار، محاسبه میکنند.
فناوری ToF اولیه با وضوح و دقت اندازه گیری محدود شده بود و برآوردن نیازهای تشخیص در سطح صنعتی را دشوار می کرد. با پیشرفت تکنولوژی، دوربین های ToF مگاپیکسلی پدیدار شدند که به تدریج در کاربردهایی مانند تشخیص اشیاء سه بعدی، بارگیری و تخلیه ربات و بارگیری و تخلیه پالت ترویج می شوند.
لازم به ذکر است که فناوری ToF برای تشخیص هدف و موقعیت مکانی مناسب تر است و برای سناریوهای اندازه گیری ابعادی با دقت بالا مناسب نیست.
نقش نرم افزار در دید سه بعدی
وجود داشته باشد در یک سیستم بینایی ماشین سه بعدی ، نرم افزار پردازش و تحلیل تصویر معادل 'مغز' سیستم است. بازرسی بصری سنتی به شدت بر برنامهنویسی قوانین تکیه دارد و وظایف بازرسی را از طریق مقایسه ویژگیها و قضاوت آستانه تکمیل میکند. با افزایش پیچیدگی سناریوهای کاربردی، یادگیری عمیق و شبکه های عصبی مصنوعی (ANN) به تدریج به راه حل های اصلی تبدیل می شوند.
شبکه های عصبی مصنوعی از تعداد زیادی نورون به هم پیوسته تشکیل شده اند و وزن اتصال آنها را می توان به طور مداوم با توجه به داده های آموزشی تنظیم کرد و در نتیجه به یادگیری مستقل و استخراج ویژگی دست یافت. تحت چارچوب یادگیری عمیق، سیستم نیازی به تعریف دستی ویژگی های تصویر پیچیده ندارد. فقط باید دادههای تصویر اصلی را وارد کند تا استخراج، طبقهبندی و قضاوت به طور خودکار ویژگیها را تکمیل کند و سازگاری و استحکام قویتری در محیطهای صنعتی پیچیده نشان دهد.
با بلوغ مداوم فناوری تصویربرداری سه بعدی، الگوریتم های پردازش ابر نقطه ای و هوش مصنوعی، بازرسی بینایی ماشین به سمت دقت بالاتر، هوش قوی تر و سناریوهای کاربردی گسترده تر در حال توسعه است. ترکیب بینایی ماشین سه بعدی و یادگیری عمیق Zhixiang Vision به گسترش مرزهای بازرسی صنعتی ادامه خواهد داد و پشتیبانی فنی قابل اطمینان تری را برای ارتقاء تولید و اتوماسیون هوشمند ارائه می دهد. صنعت بینایی ماشین پر از انتظارات برای آینده است، بگذارید منتظر بمانیم و ببینیم.