Systema visionis machinae est systema technicum, quo machinis utitur ad reponendas oculos hominum ad mensuram, agnitionem et iudicium complendum. Unus e magnis ramis scientiae computatricis. Systema technologias multidisciplinares sicut perspectivas, mechanicas, electronicas, et programmata computatoria et ferramenta integrat, et multos agros implicat sicut processus imaginis, agnitio exemplaris, intellegentiae artificialis, processus signum, integratio optical-mechanica.
Cum celeri progressione technologiarum praecipuorum technologiarum, sicut processus imaginis et agnitionis exemplaris, profunditas et latitudo machinarum applicationes ad visionem etiam dilatare perrexerunt.
Nuper, acti technicae artis fabricandi et industriae automationis machinae technologiae ad altiorem subtilitatem et intelligentiam evoluta est. Comparatus cum traditione duarum dimensivarum imaginum processus, investigationis et applicationis in campo visionis industrialis paulatim ad 3D inspectionem visivae technologiae transformatur, et in missionibus in missionibus magna magnitudine adhibita est ut inspectionem, partes diribitio, et schedae metallicae mensurae.
Dici potest inspectionem machinae visio movere ab 'duo-dimensionali cognitione' ad 'perceptionem trium dimensivam'.
Ex prospectu systematis compositionis, systema visio machina completa plerumque includit systema lucidum, lentis industrialis, ratio camerae et systematis processus imaginis. In applicationibus practicis, necesse est comprehendere factores keys ut ratio operativae celeritatis et imaginis processus efficientiae, camerae species (coloris vel nigri et albi), num inspicientia scopum sit magnitudo mensurae vel defectus identitatis, requiritur campus prospectus range, resolutio et imaginatio antithesis secundum certas inspectiones necessitates, ut solutionem inspectionis visivae stabilis et efficientis aedificet.
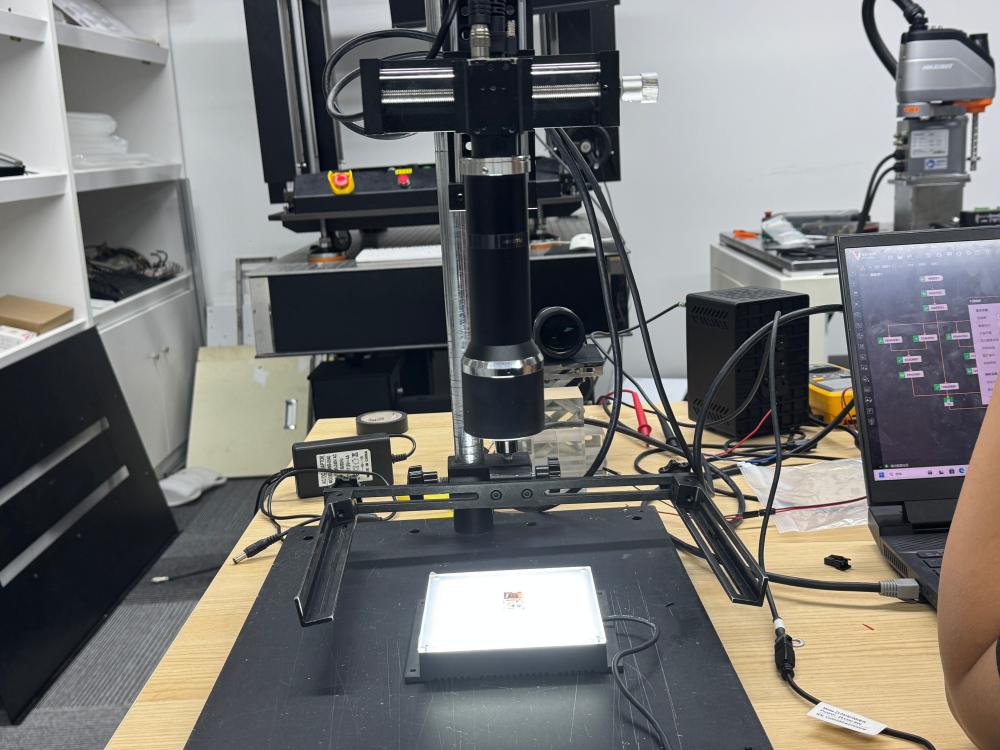
systematis visualiumStructura
Hardware ratio design
Ferramenta pars machinalis systematis visionis maxime consistit in lentibus industrialibus, camerae industrialibus, chartis imaginum captis, input/outputis unitatibus et machinis moderandis.
Suprema ratio visionis effectio non solum pendet ex qualitate camerae elementa et ferramenta ipsa, sed potius, rationabilis adaptatio et collaborativa opera inter varios modulorum ferramenta. Exempli causa, congruens solutionis lentis et camerae, et compatibilitas capiendae chartae et notitiarum instrumentorum directe afficit ratio imaginandi qualitatem et stabilitatem operationalem.
Ergo ratio visionis summus perficientur inseparabilis est a comprehensive consideratione hardware delectu, systema structura, applicatione missionum.
Software system design
Software consilium systematis visualis unus e nexus nucleorum in tota systemate est et complexionem technicam altam habet. Per processum programmatum programmatum non solum operam dare debemus ad optimam structuram programmatis et ad efficientiam operantem, sed etiam ad accurationem, realizabilitatem et stabilem observantiam algorithmi in missionibus actualibus intendunt.
Postquam ratio programmatis completa est, eius robustitas probe probata est et continue optimized ut ratio stabilis et certa deprehensio facienda in complexionibus externis ambitibus ponere possit, ut mutationibus, curriculis intervenientibus et scopis differentiis illustrandis.
In applicationibus robot visionis, ratio plerumque duabus partibus constat: imago acquisitionis moduli et visio processus moduli.
Inter eos, imago acquisitio moduli comprehendit systema illustrantem, sensorem visualem, convertentem analogum ad digitalem (A/D), fabricam memoriam, etc., et adhibetur ad colligendas duas dimensivas imaginis notitias in ambitu.
Systema visionis robotae per visum sensum obtinet notitias imaginum, et deinde analyses, identificat et intelligit eam per processus visionis, ac processus eventus in instructiones exsecutabile imperium convertit, ut robot accurate cognoscere scopum obiectum et situm spatialem determinare, perficiens opera ut situs, grabbing, et conventus.
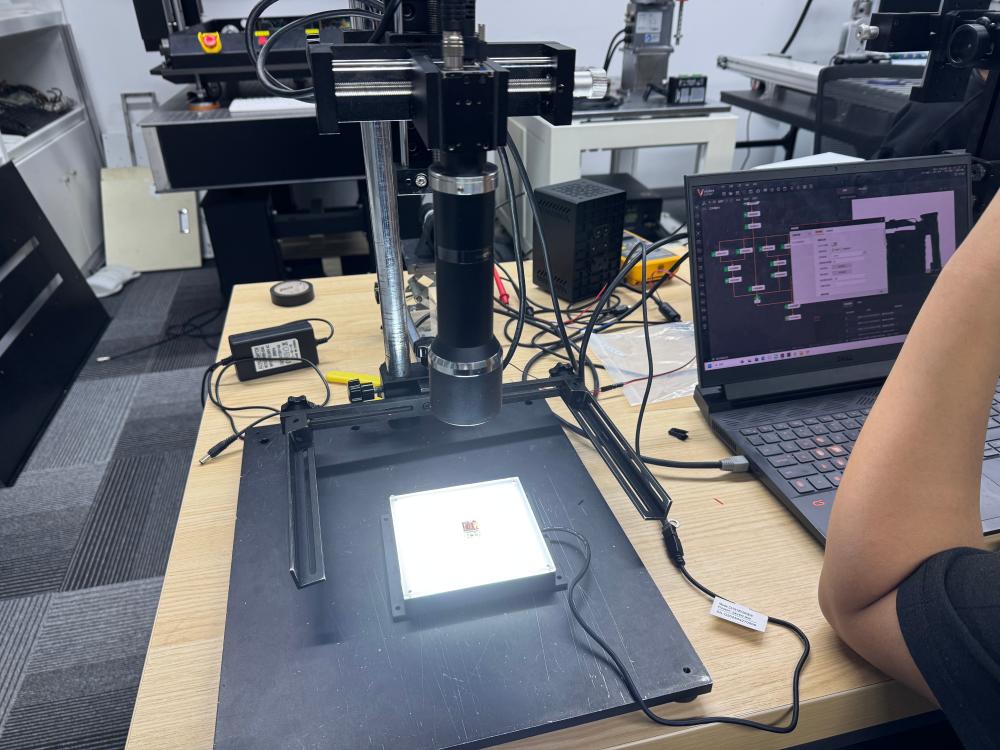
Summus praecisione non-contactus solutionis mensurae
Opera sensoria confocal spectra innixa principio dispersionis lucis albae, lumen monochromaticum diversarum aequalitatum in diversis positionibus umbilicum per systematis specialem opticum collocans. Systema accurate computare potest distantiam inter obiectum et sensorem innixum necem informationes luminis a superficie objecti mensurati reflecti.
Mensuratio- nem haec methodus ab intensione lucis reflexae non afficitur, omnibus fere materiis apta est, et altam praecisionem, altam stabilitatem mensurae non-contactus consequi potest. Unum scan potest obtinere topographiam integram vel partialem 3D superficiei objecti mensurati, cuius significantes utilitates ut summa subtilitas, celeritas celeritas et firmitas firmitatis.
Comparatus cum methodis deprehensionis laseris traditae, technologiae spectris confocales praecipue bene facit in detectione objectorum pellucentium, specularum maxime reflectivarum, et materiae lucis validae absorbentis. In missionibus in industriis 3C electronics, semiconductores, lithium nova energiae, et praecisio ferramentorum in pugnando in usu est.
IIID mensurae gradus industrialis solution
Triangulus laser modus est mensurae mensurae perfectae tres dimensivae quae late in industriis adhibentur ut lignum, Flexilis, coronas, partes autocinetorum, metallorum, ferrum eiectum. Convenit etiam ad inspectionem missionum magnarum quae in superficiebus viarum.
Haec technologia 3D punctum nubem datam generat, prominens lumen laseris in superficie obiecti, et camera colligit profile lineam laseris et informationes altitudinis computat. In applicationibus practicis, obiectum mensuratum plerumque sub sensore movetur, et sectiones multae formae continue colliguntur et scinduntur ut tandem imaginem trium dimensivarum completam efforment.
Angulus institutionis inter laser et cameram momenti habet momentum in accuratione mensurae et stabilitatis systematis. Angulus augens solutionem altitudinis meliorem adiuvat, angulus decrescentes adiuvat ad meliorem firmitatem. Cum matura programmatibus algorithms coniuncta, haec technologia consequi potuit efficiens et certa 3D notitia processus et analysis.
3D mono vision camera solution
Visio 3D stereo camerae innititur a principio visionis binocularis sicut oculi humani. Imagines acquirit ex diversis angulis intuitus per duas cameras et informationes parallaxis utitur ad altitudinem obiecti datam computandam.
In applicationibus industriae actualibus, textura proiectura temere coniungi solet ad augendae notae notae notae superficiei objecti mensurati, ita meliori imagini congruenti accurate. Haec technica late in missionibus adhibita est sicut regimen roboti, conventus positionis et systematis debugging, et bonam aptabilitatem demonstravit in dynamica deprehensione et flexibili productione ambitus.
Fast loci positioning
ToF cameras scopum distantiam calculare, pulsum lucis infrarubrum emittens et metiendo tempus accipit pro luce reflexa ad sensum redire, simile radar vndique.
Praecipua ToF technologia terminata est per solutionem et accurationem mensurae, cum difficultatem ad occursum requisita deprehensio industrialis gradu. Cum progressu technologiae megapixel ToF camerae ortae sunt, quae paulatim promoventur in applicationibus sicut detectio 3D objecti, onerationis robotarum et exonerationis, et grabatus onerationis et exonerationis.
Animadvertendum est ToF technologiam aptiorem esse ad scopum agnitionis et positionis spatii, neque ad missiones dimensiones dimensivas altas aptas esse.
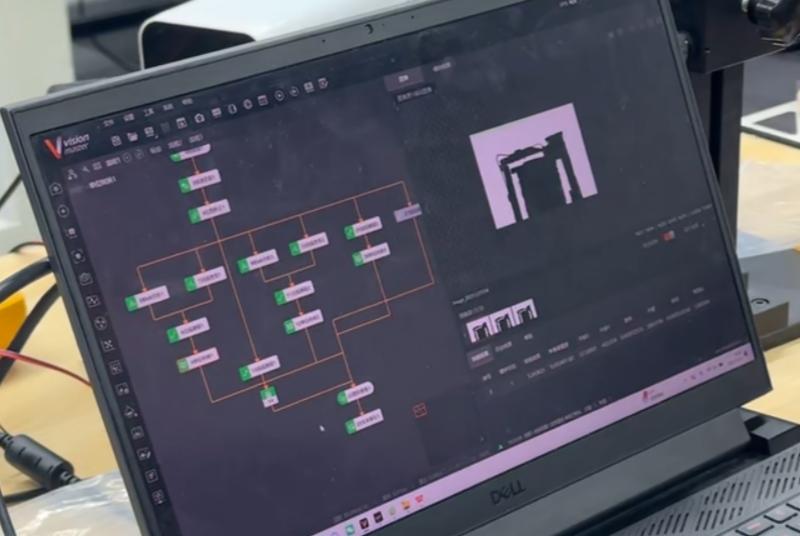
Munus software in 3D vision
exist In machina visionis systemate 3D , imago processus et analysis programmatis 'cerebri' systematis aequiparantur.
Traditionalis inspectio visualis gravis innititur programmandi regulae et inspectiones officiorum perficit per pluma comparationem et iudicium limen. Cum multiplicitas missionum applicationis augere pergit, alta doctrina et retiacula neural artificialia (ANN) paulatim fiunt solutiones amet.
Retia neuralis artificialis ex pluribus inter se 'neuronis' inter se cohaerentibus componuntur, eorumque nexus pondera continue componi possunt secundum informationem disciplinarum, eo quod doctrina et lineamenta extraherent sui iuris. Sub alta discendi compage, ratio non indiget ut multiplicia imaginum lineamenta manually definiat. Solum notitia imaginis originalis inigere debet ut in lineamentis extractionis, classificationis et iudicii perficiendis automatice perficiatur, aptabilitatem ac robustiorem in complexu ambitus industriae exhibens.
Cum continua maturitate technologiae 3D imaginandi, punctum algorithmorum et intellegentiae artificialis nubes processit, inspectio machinae visionis ad altiorem praecisionem, intelligentiam ac validiorem missionum ampliorem applicationem evehitur.
Dolor Visionis coniunctio ex visione machinae 3D et profunda scientia perget fines inspectionis industrialis dilatare et subsidia technica certiora praebere intelligentibus fabricandis et upgrades automation. Apparatus visionis industria plena est exspectationum in posterum, exspectemus et videamus.


